1. Repérage dans l'espace
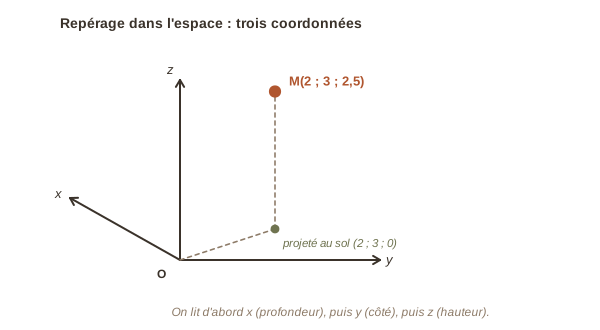
En première, on a travaillé avec des vecteurs dans le plan : deux coordonnées suffisaient. Pour décrire une vitrine, un stand ou un magasin, il faut aussi tenir compte de la hauteur : on passe à l'espace, avec trois coordonnées. Ce module étend à l'espace, sans formalisme, les notions vues en première dans le plan.
Définition. Un repère orthonormé de l'espace est formé d'un point O (l'origine) et de trois axes perpendiculaires deux à deux, gradués avec la même unité : l'axe des abscisses (x), l'axe des ordonnées (y) et l'axe des cotes (z).
Tout point M de l'espace est repéré par un triplet de nombres réels, ses coordonnées cartésiennes : M(x ; y ; z). On lit d'abord x (avance), puis y (côté), puis z (hauteur).
Exemple. On modélise une vitrine par un repère orthonormé d'origine O placée au coin avant gauche du sol, l'unité étant le mètre. Un mannequin est placé en M(2 ; 1 ; 0) : 2 m vers l'arrière, 1 m vers la droite, au sol. Un spot est fixé en S(2 ; 1 ; 2,5) : mêmes x et y que le mannequin, mais à 2,5 m de hauteur. Le spot est donc situé à la verticale du mannequin.
Lecture graphique : sur une figure en perspective, on lit les coordonnées en suivant les déplacements parallèles aux trois axes, comme on lisait deux coordonnées dans le plan en première.
2. Coordonnées d'un vecteur dans l'espace
Définition. Un vecteur u⃗ de l'espace est caractérisé par une direction, un sens et une longueur. Il peut être représenté par une flèche entre deux points : le vecteur AB⃗ a pour origine A et pour extrémité B.
Dans un repère orthonormé, avec A(xA ; yA ; zA) et B(xB ; yB ; zB), le vecteur AB⃗ a pour coordonnées :
AB⃗ (xB − xA ; yB − yA ; zB − zA)
On note u⃗(x ; y ; z) : ce sont les déplacements à effectuer selon chacun des trois axes pour aller de l'origine du vecteur à son extrémité.
Exemple résolu (lecture graphique). Dans la vitrine précédente, un décorateur déplace un présentoir de A(1 ; 2 ; 0) vers B(3 ; 2 ; 0,5). Le déplacement est décrit par le vecteur :
AB⃗ (3 − 1 ; 2 − 2 ; 0,5 − 0) = AB⃗ (2 ; 0 ; 0,5)
Interprétation : le présentoir a avancé de 2 m selon l'axe des x, n'a pas bougé selon y, et a été rehaussé de 0,5 m. Inversement, si on connaît les coordonnées d'un vecteur, on peut le représenter : on choisit un point de départ, puis on se déplace de x, y et z parallèlement aux trois axes.
3. Norme d'un vecteur
Définition. La norme d'un vecteur u⃗, notée ‖u⃗‖, est la longueur d'un de ses représentants. Pour le vecteur AB⃗, c'est donc la distance AB : ‖AB⃗‖ = AB.
Propriété. Dans l'espace muni d'un repère orthonormé, si u⃗ a pour coordonnées (x ; y ; z), alors :
‖u⃗‖ = √(x² + y² + z²)
C'est l'extension à l'espace de la formule du plan vue en première, √(x² + y²) : on ajoute simplement le carré de la troisième coordonnée. Une norme est toujours un nombre positif ou nul.
Exemple résolu. Le déplacement du présentoir est AB⃗ (2 ; 0 ; 0,5), l'unité étant le mètre. Quelle distance réelle le présentoir a-t-il parcourue ?
‖AB⃗‖ = √(2² + 0² + 0,5²) = √(4 + 0 + 0,25) = √4,25 ≈ 2,06 m.
Autre cas : le vecteur OS⃗ reliant l'origine au spot S(2 ; 1 ; 2,5) a pour coordonnées (2 ; 1 ; 2,5). Sa norme est √(2² + 1² + 2,5²) = √(4 + 1 + 6,25) = √11,25 ≈ 3,35 m : c'est la distance « en diagonale » du coin de la vitrine au spot.
4. Vecteur somme et produit par un réel
Propriété (vecteur somme). Si u⃗(x ; y ; z) et v⃗(x′ ; y′ ; z′), alors le vecteur somme u⃗ + v⃗ a pour coordonnées :
u⃗ + v⃗ (x + x′ ; y + y′ ; z + z′)
Enchaîner deux déplacements revient à additionner les coordonnées axe par axe.
Exemple résolu. Pour installer un stand, on déplace un meuble deux fois de suite : d'abord u⃗(2 ; 0 ; 0,5), puis v⃗(1 ; 3 ; 0). Le déplacement total est :
u⃗ + v⃗ (2 + 1 ; 0 + 3 ; 0,5 + 0) = (3 ; 3 ; 0,5)
On aurait pu déplacer le meuble en une seule fois de 3 m selon x, 3 m selon y et 0,5 m selon z.
Propriété (produit par un réel). Si u⃗(x ; y ; z) et k est un nombre réel, alors le vecteur k·u⃗ a pour coordonnées :
k·u⃗ (k × x ; k × y ; k × z)
Si k > 0, le vecteur garde le même sens ; si k < 0, il change de sens ; sa longueur est multipliée par la valeur absolue de k.
Exemple résolu. Le déplacement u⃗(2 ; 0 ; 0,5) doit être répété à l'identique sur trois présentoirs alignés. Le déplacement du troisième présentoir par rapport au premier est :
3·u⃗ (3 × 2 ; 3 × 0 ; 3 × 0,5) = (6 ; 0 ; 1,5)
Pour ramener le meuble à sa position initiale, on effectue le déplacement opposé : −u⃗(−2 ; 0 ; −0,5).
5. Vecteurs égaux et vecteurs colinéaires
Définition (vecteurs égaux). Deux vecteurs sont égaux lorsqu'ils ont la même direction, le même sens et la même longueur. À l'aide des coordonnées :
u⃗ = v⃗ si et seulement si leurs trois coordonnées sont égales : x = x′, y = y′ et z = z′.
Définition (vecteurs colinéaires). Deux vecteurs non nuls sont colinéaires lorsqu'ils ont la même direction (ils sont portés par des droites parallèles ou par une même droite).
Propriété (lien avec le produit par un réel). Deux vecteurs non nuls u⃗(x ; y ; z) et v⃗(x′ ; y′ ; z′) sont colinéaires si et seulement si il existe un réel k tel que v⃗ = k·u⃗, c'est-à-dire si leurs coordonnées sont proportionnelles :
x′ = k × x, y′ = k × y et z′ = k × z (avec le même k pour les trois).
Exemple résolu (alignement d'étagères). Trois étagères d'un mur sont posées bout à bout ; leurs directions sont données par les vecteurs u⃗(1,2 ; 0 ; 0), v⃗(0,6 ; 0 ; 0) et w⃗(2 ; 0 ; 0,4). Sont-elles alignées ?
• v⃗ = 0,5 × u⃗ car 0,5 × 1,2 = 0,6, 0,5 × 0 = 0 et 0,5 × 0 = 0 : les coordonnées sont proportionnelles, u⃗ et v⃗ sont colinéaires.
• Pour w⃗, il faudrait k tel que k × 1,2 = 2, soit k ≈ 1,67 ; mais alors k × 0 = 0 ≠ 0,4 : w⃗ n'est pas colinéaire à u⃗. La troisième étagère n'est pas dans l'alignement des deux premières (elle monte de 0,4 m) : il faut la repositionner.
Remarque : vérifier la colinéarité revient à contrôler que les trois quotients x′/x, y′/y, z′/z (lorsqu'ils existent) sont égaux.
Méthode — Tester une colinéarité avec Python. On stocke les coordonnées dans des listes de trois nombres ; la fonction suivante calcule d'abord une norme, puis teste si deux vecteurs sont colinéaires :
from math import sqrt

def norme(u):
    return sqrt(u[0]**2 + u[1]**2 + u[2]**2)

def colineaires(u, v):
    k = v[0] / u[0]
    return v[1] == k * u[1] and v[2] == k * u[2]

print(norme([2, 0, 0.5]))
Le programme affiche environ 2,06 : on retrouve la longueur du déplacement calculée à la main. La fonction colineaires vérifie que le même coefficient k convient pour les trois coordonnées.
6. Erreurs fréquentes
- Oublier la troisième coordonnée : dans l'espace, un point et un vecteur ont TOUJOURS trois coordonnées (x ; y ; z) ; écrire z = 0 si l'objet est au sol, plutôt que de ne rien écrire.
- Inverser A et B dans AB⃗ : on calcule coordonnées de B MOINS coordonnées de A (extrémité − origine). AB⃗ et BA⃗ sont opposés.
- Oublier la racine carrée dans le calcul de la norme : √(x² + y² + z²) et non x² + y² + z². Penser à vérifier l'ordre de grandeur.
- Confondre vecteurs égaux et colinéaires : des vecteurs égaux sont colinéaires, mais des vecteurs colinéaires n'ont pas forcément la même longueur ni le même sens (v⃗ = k·u⃗ avec k ≠ 1).
- Conclure trop vite à la colinéarité : le même coefficient k doit fonctionner pour les TROIS coordonnées ; un coefficient négatif signifie simplement que les vecteurs sont de sens contraires.