1. Référentiel : le point de vue choisi
Pour décrire un mouvement, on commence toujours par délimiter le système (l'objet étudié) et par choisir un référentiel, c'est-à-dire un objet de référence par rapport auquel on se place.
Définitions.
• Le système est l'objet dont on étudie le mouvement (ex. : le plateau tournant d'une vitrine).
• Le référentiel est l'objet par rapport auquel on décrit le mouvement (ex. : le sol du magasin).
• Un système est en mouvement si sa position change au cours du temps par rapport au référentiel. Sinon, il est au repos.
Propriété : le mouvement est relatif.
Un mouvement ne peut être défini que dans un référentiel choisi. Le même objet peut être au repos dans un référentiel et en mouvement dans un autre.
Un mouvement ne peut être défini que dans un référentiel choisi. Le même objet peut être au repos dans un référentiel et en mouvement dans un autre.
Exemple. Une décoratrice est debout sur l'escalier mécanique d'un centre commercial.
• Par rapport à la marche de l'escalier (référentiel : l'escalier), elle est au repos.
• Par rapport au sol du centre commercial (référentiel : le sol), elle est en mouvement.
• Par rapport à la marche de l'escalier (référentiel : l'escalier), elle est au repos.
• Par rapport au sol du centre commercial (référentiel : le sol), elle est en mouvement.
2. La trajectoire
Définition. La trajectoire d'un point d'un objet est l'ensemble des positions successives occupées par ce point au cours du mouvement. On distingue :
• la trajectoire rectiligne : une droite (chariot qui avance dans l'allée d'un atelier) ;
• la trajectoire circulaire : un cercle (un point au bord d'une tournette en rotation) ;
• la trajectoire quelconque : ni droite ni cercle (ballon lancé, bras d'un robot du fablab).
• la trajectoire rectiligne : une droite (chariot qui avance dans l'allée d'un atelier) ;
• la trajectoire circulaire : un cercle (un point au bord d'une tournette en rotation) ;
• la trajectoire quelconque : ni droite ni cercle (ballon lancé, bras d'un robot du fablab).
Attention. La trajectoire dépend du point choisi sur l'objet : sur un plateau tournant, le centre ne bouge pas alors qu'un point du bord décrit un cercle. Elle dépend aussi du référentiel.
3. La vitesse moyenne
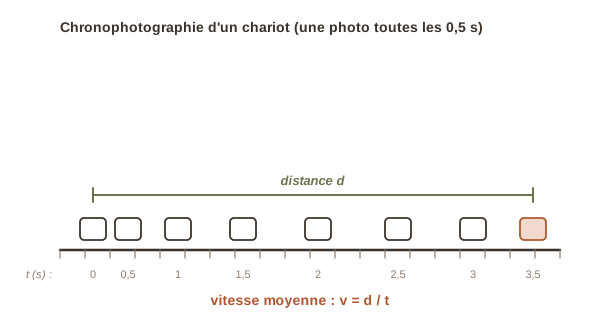
Relation fondamentale.
v = d ÷ t
• v : vitesse moyenne en mètres par seconde (m/s) ;
• d : distance parcourue en mètres (m) ;
• t : durée du parcours en secondes (s).
On peut aussi utiliser : d = v × t et t = d ÷ v.
v = d ÷ t
• v : vitesse moyenne en mètres par seconde (m/s) ;
• d : distance parcourue en mètres (m) ;
• t : durée du parcours en secondes (s).
On peut aussi utiliser : d = v × t et t = d ÷ v.
Conversions d'unités.
• Pour passer des m/s aux km/h : multiplier par 3,6.
• Pour passer des km/h aux m/s : diviser par 3,6.
Exemple : 5 m/s = 5 × 3,6 = 18 km/h ; 90 km/h = 90 ÷ 3,6 = 25 m/s.
• Pour passer des m/s aux km/h : multiplier par 3,6.
• Pour passer des km/h aux m/s : diviser par 3,6.
Exemple : 5 m/s = 5 × 3,6 = 18 km/h ; 90 km/h = 90 ÷ 3,6 = 25 m/s.
Exemple détaillé. Un chariot de manutention transporte des éléments de décor sur une distance d = 45 m en t = 15 s, en ligne droite.
v = d ÷ t = 45 ÷ 15 = 3 m/s.
Conversion : 3 × 3,6 = 10,8 km/h. C'est l'allure d'un piéton rapide : le chariot respecte la sécurité de l'atelier.
v = d ÷ t = 45 ÷ 15 = 3 m/s.
Conversion : 3 × 3,6 = 10,8 km/h. C'est l'allure d'un piéton rapide : le chariot respecte la sécurité de l'atelier.
Déterminer expérimentalement une vitesse moyenne.
1. Marquer deux repères sur le parcours rectiligne et mesurer la distance d au mètre ruban.
2. Mesurer la durée t du parcours entre les deux repères (chronomètre ou vidéo image par image).
3. Calculer v = d ÷ t et écrire le résultat avec un nombre de chiffres significatifs adapté à la précision des mesures.
4. Nature du mouvement
Deux natures de mouvement à connaître.
• Mouvement uniforme : la vitesse est constante (les distances parcourues pendant des durées égales sont égales).
• Mouvement uniformément varié : la vitesse varie régulièrement. Il est accéléré si la vitesse augmente, ralenti si elle diminue.
• Mouvement uniforme : la vitesse est constante (les distances parcourues pendant des durées égales sont égales).
• Mouvement uniformément varié : la vitesse varie régulièrement. Il est accéléré si la vitesse augmente, ralenti si elle diminue.
Exemple. Sur la chronophotographie d'un chariot lancé puis freiné, les positions successives se rapprochent de plus en plus : les distances parcourues pendant des durées égales diminuent, le mouvement est uniformément ralenti. Un plateau motorisé de vitrine, lui, tourne à vitesse constante : mouvement uniforme.
5. Mouvement de rotation : fréquence de rotation
Définitions.
• La fréquence de rotation n est le nombre de tours effectués en une seconde. Elle s'exprime en tours par seconde (tr/s).
• La période T est la durée d'un tour complet : T = 1 ÷ n.
• La fréquence de rotation n est le nombre de tours effectués en une seconde. Elle s'exprime en tours par seconde (tr/s).
• La période T est la durée d'un tour complet : T = 1 ÷ n.
Vitesse d'un point du bord.
Pour un point situé au bord d'un disque de diamètre D (en m) tournant à la fréquence n (en tr/s) :
v = π × D × n
avec v en m/s. En un tour, le point parcourt la circonférence π × D.
Pour un point situé au bord d'un disque de diamètre D (en m) tournant à la fréquence n (en tr/s) :
v = π × D × n
avec v en m/s. En un tour, le point parcourt la circonférence π × D.
Exemple détaillé. Un plateau motorisé de studio fait tourner un produit pour une photo à 360°. Diamètre D = 0,40 m, fréquence de rotation n = 0,50 tr/s (un tour en 2 s).
v = π × D × n = 3,14 × 0,40 × 0,50 ≈ 0,63 m/s pour un point du bord.
Autre cas : une perceuse du fablab tourne à n = 20 tr/s avec un foret de diamètre D = 0,010 m : v = 3,14 × 0,010 × 20 ≈ 0,63 m/s. Cette vitesse de coupe conditionne le réglage de la machine et le port des protections (lunettes, pas de gants flottants).
À retenir.
• Repos et mouvement se définissent toujours par rapport à un référentiel.
• v = d ÷ t ; × 3,6 pour passer en km/h.
• Uniforme : vitesse constante ; uniformément varié : vitesse qui change régulièrement.
• Rotation : v = π × D × n.
• Repos et mouvement se définissent toujours par rapport à un référentiel.
• v = d ÷ t ; × 3,6 pour passer en km/h.
• Uniforme : vitesse constante ; uniformément varié : vitesse qui change régulièrement.
• Rotation : v = π × D × n.